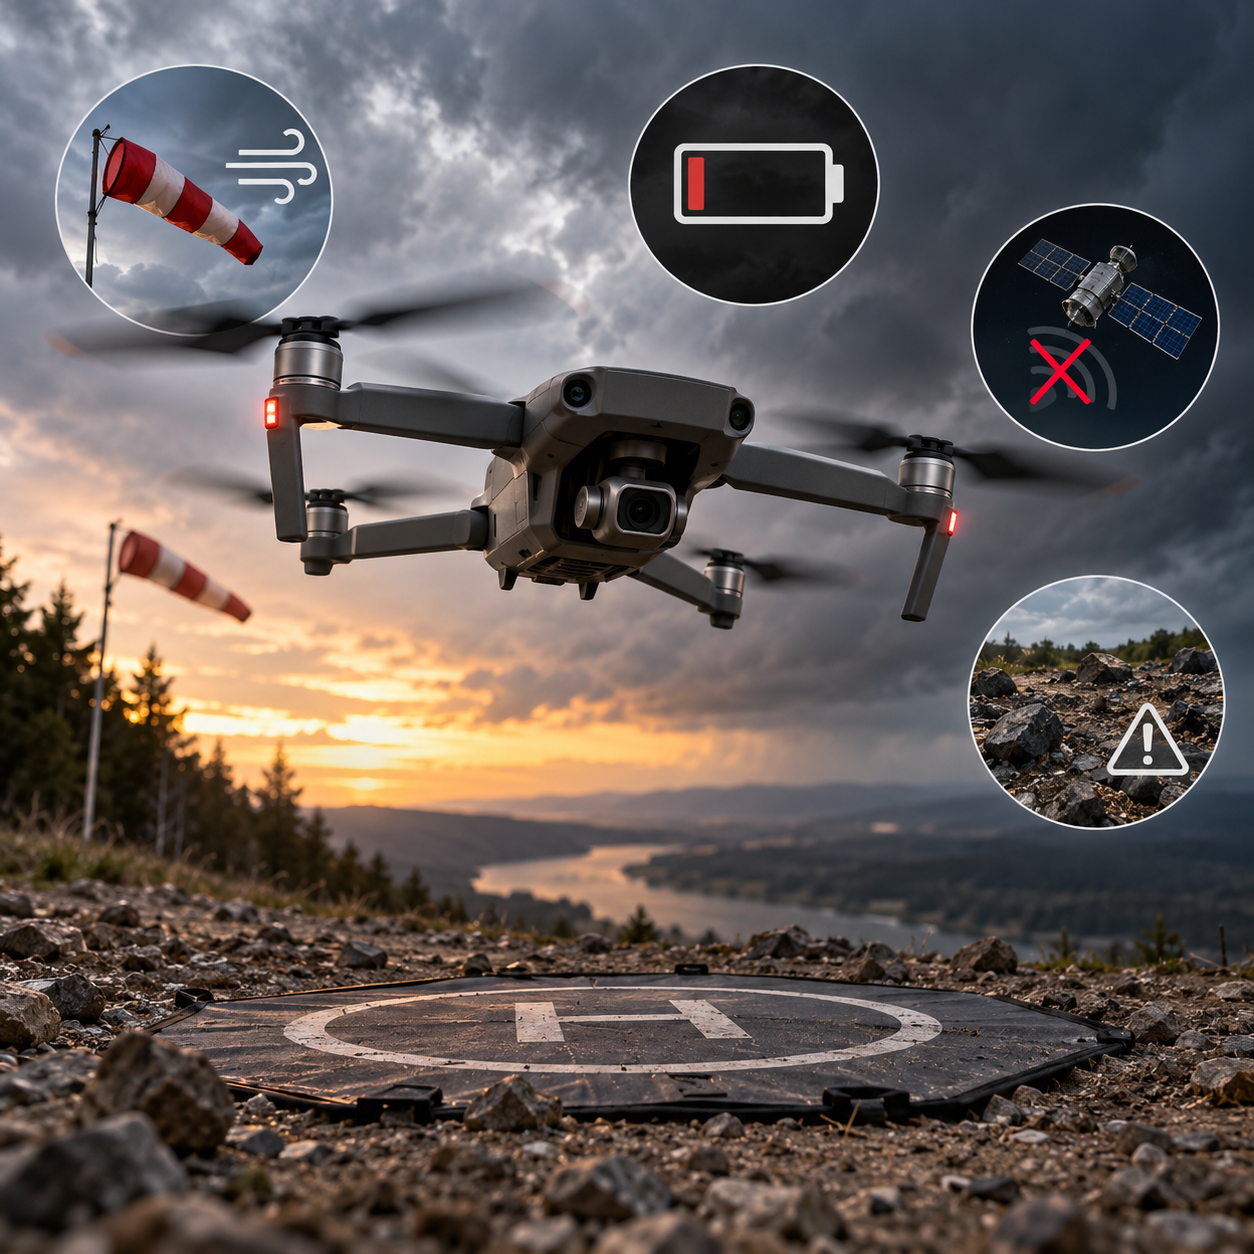
Успешный взлёт не гарантирует безопасную посадку. Во время полёта могут измениться погодные условия, уменьшиться запас энергии аккумулятора или возникнуть проблемы с навигацией. Даже исправный беспилотник способен отклониться от точки приземления, совершить жёсткую посадку или не выполнить автоматический сценарий так, как ожидалось.
Почему дрон может не справиться с посадкой, если взлёт прошёл штатно? Причина часто связана с условиями, которые изменились за время полёта, особенностями конструкции или ограничениями системы управления.
Разберём основные факторы и способы снизить риск неудачного приземления.
1. Изменение ветра и погодных условий
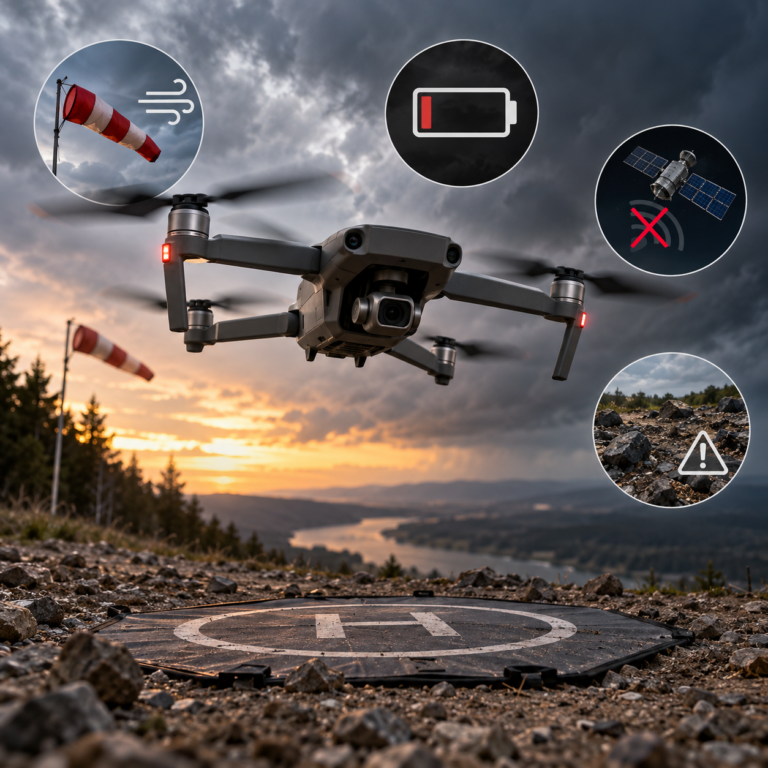
Ветер, который не мешал взлёту, при возвращении может стать серьёзным препятствием. Порывы и изменение направления воздушного потока затрудняют удержание траектории и точное позиционирование над посадочной площадкой.
Особенно заметно влияние ветра при снижении на ограниченное пространство. Аппарату приходится корректировать положение, чтобы компенсировать внешние воздействия и сохранить управляемость.
Последствия зависят от типа БПЛА:
- Мультиротор: ветер может вызвать отклонение от точки посадки и увеличить потребность в тяге.
- Самолётный БПЛА: воздушный поток влияет на скорость относительно земли и условия захода на посадку.
- VTOL: дополнительное значение имеют условия при переходе между горизонтальным и вертикальным режимами, если такая последовательность предусмотрена конструкцией.
Перед полётом необходимо учитывать не только текущую погоду, но и возможные изменения условий на маршруте и в районе посадки.

2. Недостаточный заряд аккумулятора
Во время полёта запас энергии постепенно уменьшается. При этом возвращение и посадка также требуют времени и расхода энергии, особенно при встречном ветре, дополнительной нагрузке или необходимости повторного захода.
Если аккумулятор достигает установленного порога, система управления может выдать предупреждение, инициировать возврат или запустить аварийную посадку. Конкретное поведение зависит от модели БПЛА, настроек автопилота и характера обнаруженного состояния.
Низкий заряд не означает, что дрон обязательно потеряет управление. Однако недостаточный энергетический резерв может ограничить возможности безопасного завершения полёта.
Что важно: планировать возвращение нужно с запасом энергии, а не ориентироваться только на возможность долететь до точки старта. Также следует учитывать влияние температуры на работу аккумулятора.
3. Неподходящая посадочная площадка
Даже при правильном снижении поверхность может помешать безопасному приземлению. Неровный грунт, уклон, высокая трава и недостаток свободного пространства повышают риск неустойчивого касания, опрокидывания или контакта винтов с препятствиями.
При выборе места посадки следует учитывать:
- Рельеф. Уклон и неровности могут нарушить устойчивость аппарата после касания.
- Покрытие. Рыхлый грунт, высокая трава и снег способны затруднить опору и скрывать препятствия.
- Окружающие объекты. Деревья, провода, здания и другие препятствия ограничивают пространство для снижения.
- Особенности поверхности. Пыль, снег и недостаток визуально различимых деталей могут затруднять работу отдельных датчиков, если их алгоритмы зависят от изображения поверхности.
Посадочная площадка должна соответствовать требованиям конкретного аппарата. Если условия изменились, необходимо оценить возможность использования альтернативного места.


4. Ошибки навигации и сбои датчиков
Для управляемого снижения системе необходимо получать достоверные данные о положении и движении аппарата. Если навигационная оценка становится неточной, дрон может хуже удерживать заданную траекторию или не выполнить автоматическую посадку в штатном режиме.
Возможные причины:
- ухудшение приёма спутниковых сигналов;
- ошибки определения положения;
- сбои или некорректные показания отдельных датчиков;
- потеря данных, необходимых для выбранного режима полёта.
Например, автоматическая посадка зависит от доступности необходимых оценок положения. При отказах система может перейти к предусмотренному аварийному сценарию. Результат определяется конфигурацией автопилота и характером сбоя.
Важно различать потерю спутникового сигнала и полную потерю навигации: последствия зависят от конструкции аппарата и доступных средств определения положения.
Автоматический режим не гарантирует точного приземления, если система получает недостоверные данные или не располагает необходимой информацией для выполнения манёвра.
5. Изменение массы и центровки БПЛА
Дополнительное оборудование, перемещение полезной нагрузки или изменение конфигурации аппарата могут повлиять на его лётные характеристики.
Увеличение массы требует большей подъёмной силы или тяги. Изменение положения центра тяжести способно повлиять на балансировку, устойчивость и управляемость.
Для самолётных БПЛА особенно важно соблюдать допустимые пределы центровки. У мультироторных аппаратов значение имеют общая масса, распределение нагрузки и возможности двигателей.
При этом увеличение массы не обязательно приводит к проблемам с посадкой. Риск возрастает, если нарушены ограничения производителя или новая конфигурация не соответствует расчётным характеристикам аппарата.
Перед полётом после установки дополнительного оборудования необходимо проверить массу, центровку и допустимость выбранной конфигурации.
6. Особенности конструкции и режима посадки
Разные типы беспилотников выполняют посадку по разным принципам. Поэтому причины неудачного приземления необходимо рассматривать с учётом конструкции аппарата.
- Мультироторные БПЛА. Система управления регулирует тягу двигателей, чтобы удерживать положение и контролировать снижение. Порывы ветра, недостаточный запас тяги или контакт с препятствием могут осложнить посадку.
- Самолётные БПЛА. Для безопасного приземления необходимо выдерживать подходящую скорость и траекторию захода. Слишком малая скорость может привести к сваливанию, а неправильный расчёт снижения — к жёсткому касанию или выкатыванию за пределы площадки.
- БПЛА с вертикальным взлётом и посадкой (VTOL). В зависимости от конструкции такие аппараты могут переходить из горизонтального полёта в вертикальный режим. При этом необходимо корректное выполнение перехода и соблюдение ограничений, установленных для соответствующей конфигурации.
Следовательно, универсального алгоритма посадки для всех БПЛА не существует. Ориентироваться следует на руководство по эксплуатации конкретной модели.
7. Сбой автоматической посадки
Автопилот помогает контролировать снижение и выполнять предусмотренные сценарии, но его возможности зависят от датчиков, программной логики и настроек.
При определённых условиях система может:
- инициировать возврат или посадку при срабатывании защиты аккумулятора;
- изменить режим работы при потере навигационных данных;
- прервать первоначальный сценарий и перейти к обработке отказа.
Наличие автоматической посадки не означает, что аппарат способен самостоятельно распознать любую опасность, выбрать подходящую площадку и гарантированно приземлиться при неисправности.
Перед полётом важно изучить предусмотренные аварийные режимы, проверить настройки и понимать, какие действия доступны оператору при возникновении нештатной ситуации.
Как снизить риск неудачной посадки
Подготовка к посадке начинается ещё до взлёта. Проверка основных условий помогает заранее выявить факторы, которые могут помешать безопасному возвращению.
- Оцените погодные условия. Учитывайте ветер, порывы и прогнозируемые изменения погоды. Соблюдайте ограничения, установленные для вашего БПЛА.
- Контролируйте заряд аккумулятора. Предусмотрите резерв энергии для возвращения и посадки. Не рассчитывайте маршрут исходя из максимального времени полёта в идеальных условиях.
- Проверьте состояние аппарата. Осмотрите двигатели, винты, шасси, датчики и крепление полезной нагрузки в соответствии с руководством производителя.
- Подготовьте место приземления. Убедитесь, что площадка свободна от людей и препятствий, а её поверхность подходит для выбранного типа БПЛА.
- Изучите аварийные режимы. Проверьте, как аппарат реагирует на низкий заряд, потерю связи и ухудшение навигации. Не полагайтесь на настройки по умолчанию без проверки.
Дрон может успешно взлететь, но столкнуться с трудностями при посадке из-за изменения погоды, недостаточного запаса энергии, неподходящей площадки, проблем с навигацией или особенностей конструкции.
Безопасная посадка зависит не только от исправности аппарата, но и от условий, в которых он возвращается на землю. Поэтому важно заранее планировать возвращение, учитывать ограничения конкретного БПЛА и понимать логику работы его автоматических режимов.
Грамотная подготовка не исключает все риски, но помогает уменьшить вероятность нештатной посадки и своевременно заметить потенциальные проблемы.