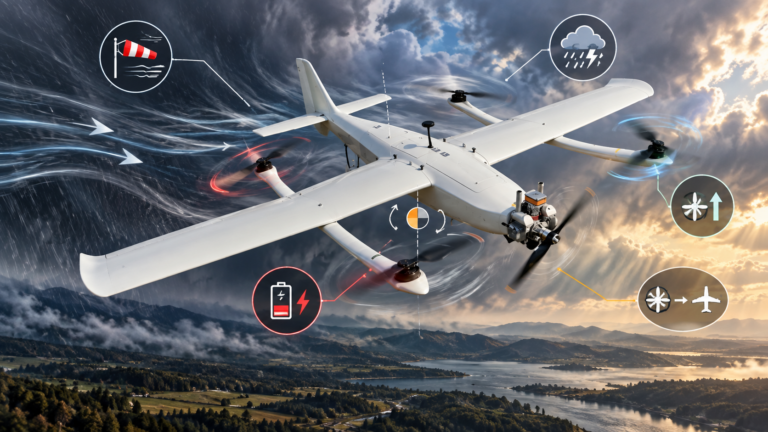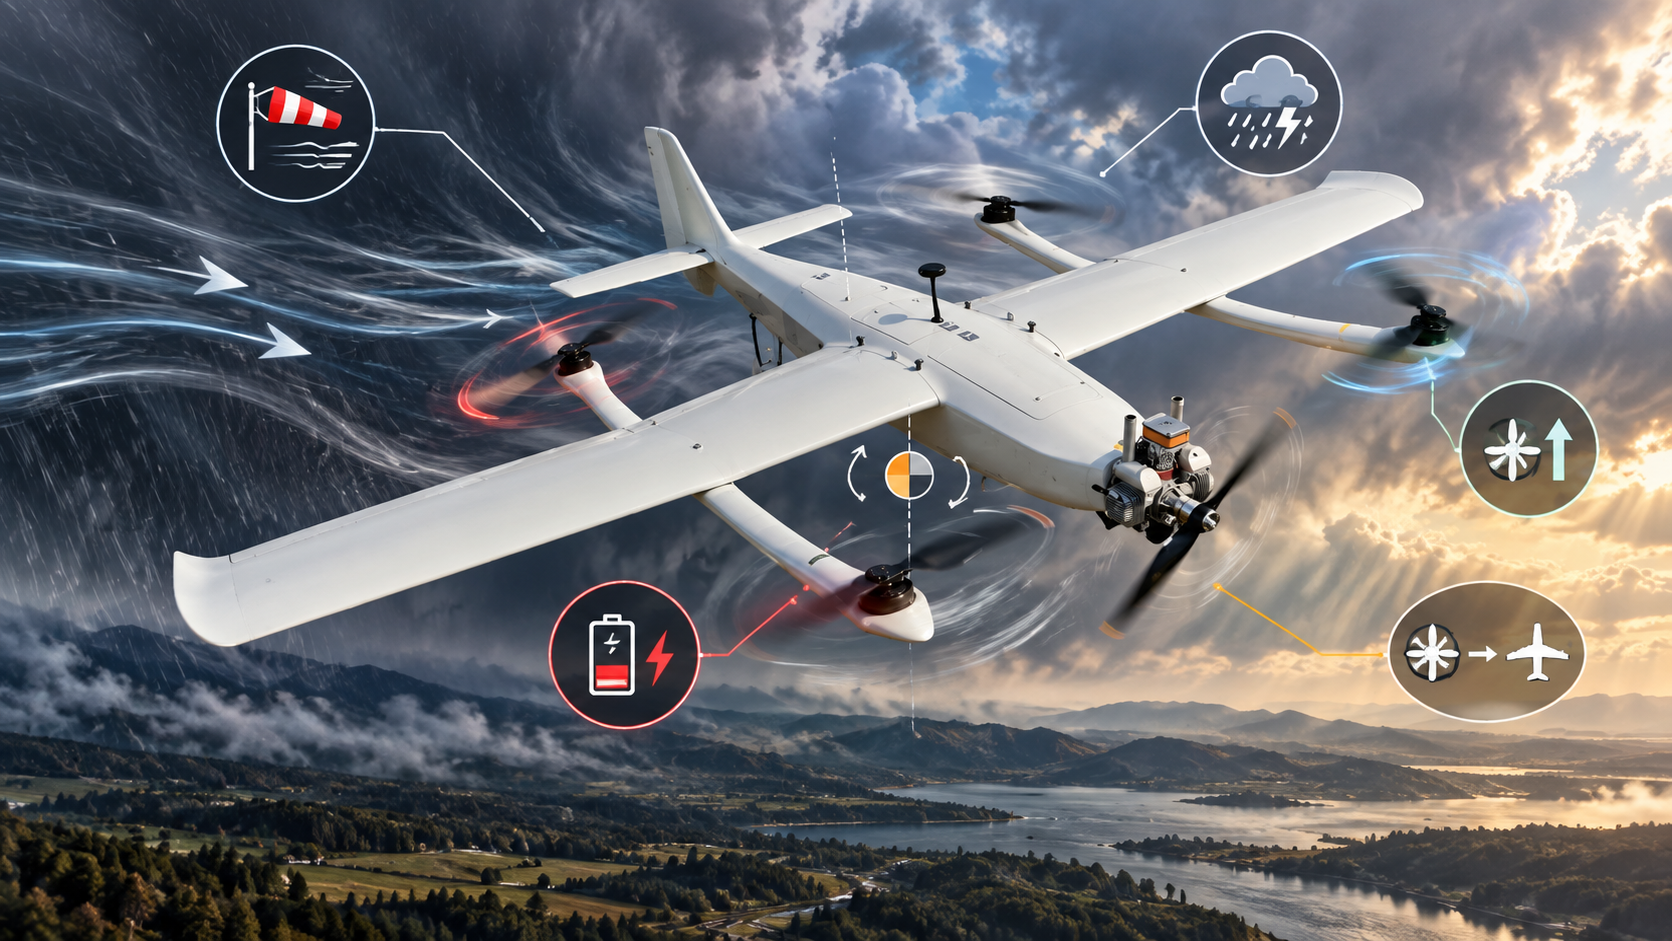
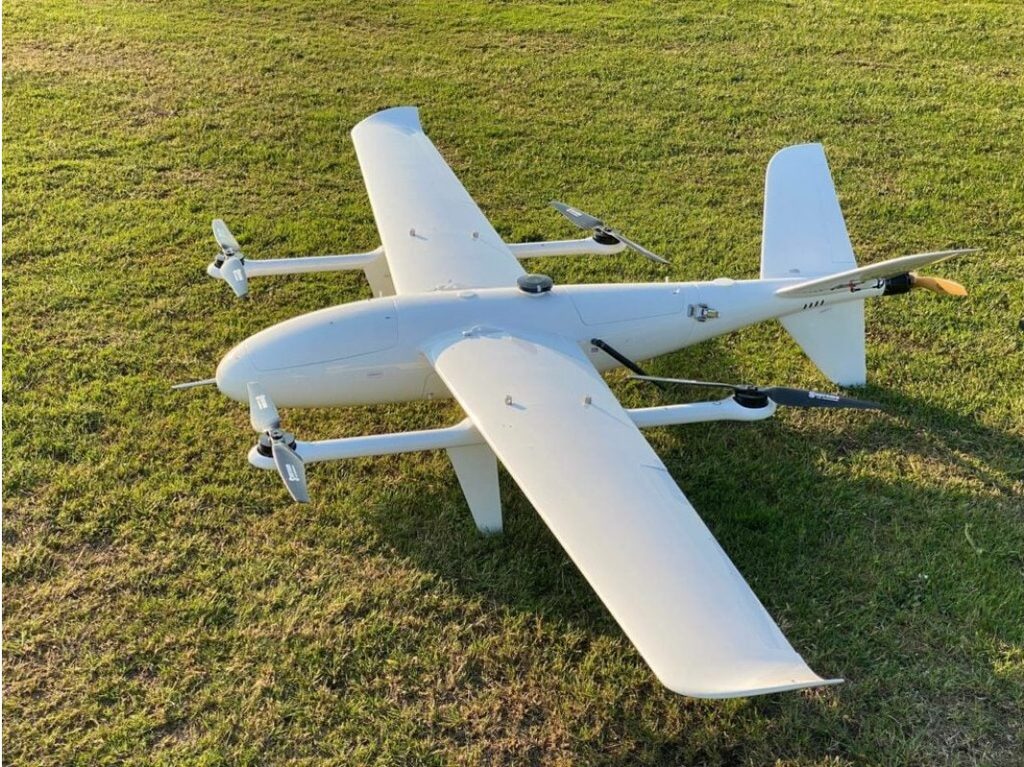
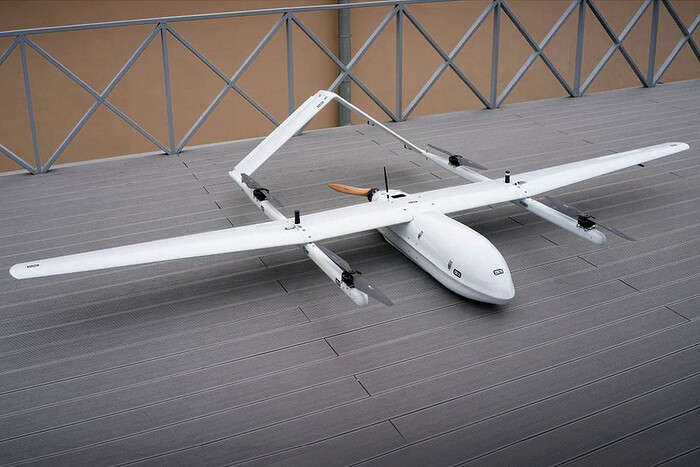
VTOL-БПЛА способны выполнять вертикальный взлёт и посадку, а некоторые модели — переходить от вертикального режима к горизонтальному полёту. Такая схема расширяет возможности беспилотника, но одновременно делает управление более чувствительным к состоянию силовой установки, погоде, нагрузке и работе бортовых систем.
Разберём основные причины, по которым VTOL может потерять устойчивость в полёте, и на что обратить внимание перед запуском.
Что такое устойчивость VTOL
Устойчивость — это способность беспилотника сохранять заданное положение и траекторию полёта и возвращаться к ним после внешнего воздействия.
Для VTOL особенно важны три режима:
- вертикальный взлёт и посадка;
- зависание или полёт на малой скорости;
- переход между вертикальным и горизонтальным полётом.
В каждом из них на аппарат действуют разные силы, поэтому причины потери устойчивости также могут отличаться.


1. Сильный или порывистый ветер
Ветер — один из факторов, который способен заметно повлиять на положение VTOL, особенно во время взлёта, зависания и посадки.
Порыв может вызвать:
- крен;
- отклонение от заданного курса;
- увеличение нагрузки на двигатели;
- необходимость постоянной коррекции положения.
При сильном ветре важно учитывать не только его среднюю скорость, но и направление, порывы и турбулентность.
2. Неравномерная работа двигателей
VTOL с несколькими подъёмными двигателями зависит от согласованной работы силовой установки. Если один из двигателей развивает меньшую тягу, чем остальные, возникает дисбаланс. Аппарат может начать наклоняться, вращаться или отклоняться от заданной траектории.
Причиной могут быть:
- неисправность двигателя;
- повреждение или загрязнение пропеллера;
- проблемы с регулятором;
- механические повреждения;
- недостаточное питание.


3. Отказ одного двигателя
Для многодвигательного VTOL отказ отдельного двигателя особенно важен, поскольку возникает асимметрия тяги.
Способность продолжать полёт в такой ситуации зависит от конструкции конкретного аппарата, количества двигателей, их расположения, алгоритмов управления и доступного запаса тяги. Поэтому сам факт наличия нескольких двигателей ещё не означает, что VTOL сможет безопасно продолжить полёт после отказа одного из них.
4. Неправильная центровка
Расположение центра тяжести напрямую влияет на управляемость беспилотника. Проблемы могут возникнуть после установки:
- дополнительного оборудования;
- полезной нагрузки;
- аккумулятора другой конфигурации;
- внешних модулей.
Если нагрузка размещена неправильно, системе стабилизации приходится постоянно компенсировать возникший дисбаланс. Это может увеличить энергопотребление и ухудшить управляемость.
5. Ошибки при переходе между режимами
Для самолётного VTOL переход от вертикального полёта к горизонтальному является одним из наиболее сложных этапов. В этот момент меняется распределение тяги и подъёмной силы, а аппарат постепенно переходит к аэродинамическому управлению.
Если переход выполняется за пределами предусмотренного производителем режима, возможны:
- снижение высоты;
- увеличение крена;
- потеря скорости;
- ухудшение управляемости.
Поэтому переход необходимо выполнять в соответствии с руководством по эксплуатации конкретной модели.
6. Низкая температура, осадки и обледенение
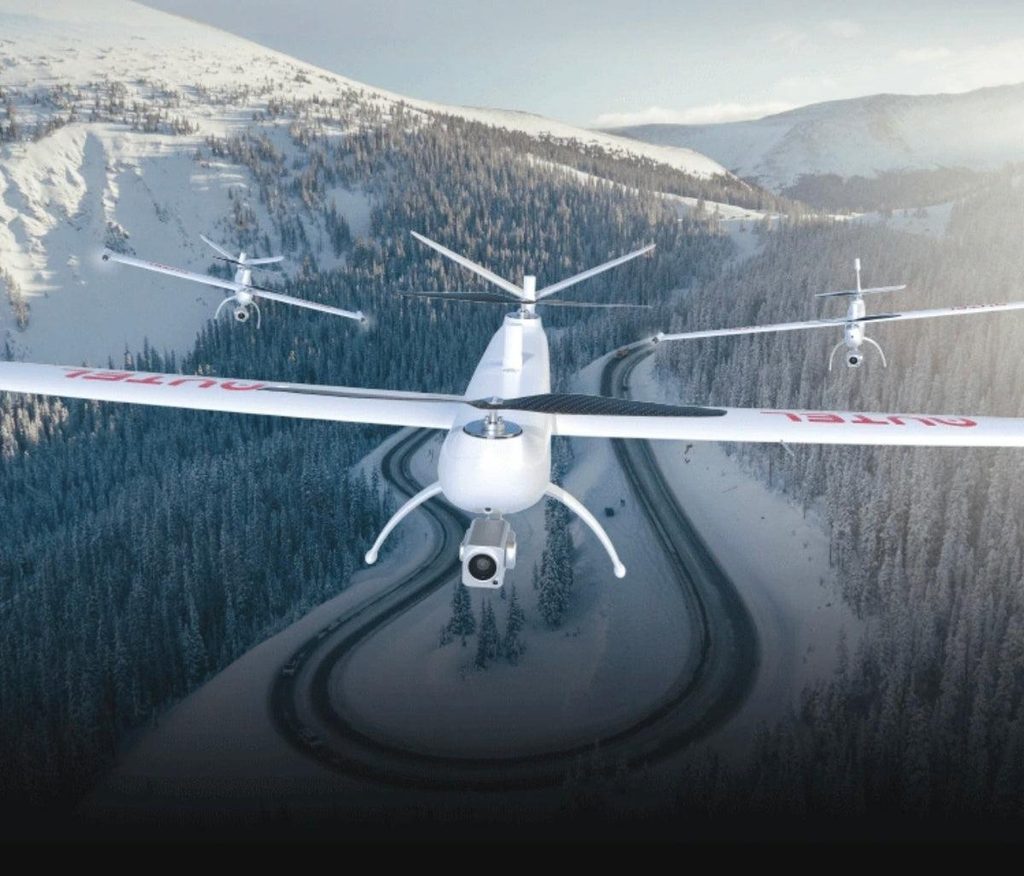
Для эксплуатации VTOL в холодное время года особое значение имеют погодные условия. Низкая температура может влиять на аккумуляторы и доступную мощность. Влага, снег и лёд способны изменять характеристики воздушного потока и работу отдельных компонентов.
Особое внимание следует уделять обледенению, поскольку оно способно увеличивать массу и изменять аэродинамические свойства аппарата.

7. Недостаток тяги из-за состояния аккумулятора
При снижении заряда аккумулятора уменьшается доступный запас энергии. Если одновременно возникают порывы ветра или требуется интенсивная коррекция положения, потребление энергии может увеличиваться.
В результате запас тяги может оказаться недостаточным для стабильного удержания аппарата в заданном режиме.
Поэтому перед полётом важно учитывать не только процент заряда, но и состояние аккумулятора, температуру и допустимую нагрузку.
8. Сбой датчиков или системы стабилизации
Автопилот использует данные различных датчиков для определения положения и движения аппарата. Некорректная работа датчиков или системы стабилизации может привести к неправильной оценке:
- крена;
- тангажа;
- курса;
- высоты;
- скорости.
В результате аппарат может выполнять неверные корректирующие команды.
9. Резкие управляющие воздействия
Резкие изменения команд по крену, тангажу или рысканию могут вызвать раскачивание аппарата.
Особенно критично это при:
- малой высоте;
- сильном ветре;
- переходе между режимами;
- ограниченном запасе тяги.
Управление следует выполнять плавно и в пределах режимов, предусмотренных производителем.
10. Превышение допустимой массы
Дополнительная нагрузка увеличивает массу аппарата и требуемую тягу. Если фактическая масса превышает допустимую, могут ухудшиться:
- вертикальный взлёт;
- набор высоты;
- время полёта;
- управляемость;
- запас тяги при отказах и порывах ветра.
Поэтому перед установкой дополнительного оборудования необходимо учитывать его массу и влияние на центровку.
Как снизить риск потери устойчивости VTOL
Перед полётом стоит проверить несколько основных параметров:
Погода → аккумулятор → двигатели → пропеллеры → центровка → полезная нагрузка → датчики → режим полёта.
Также необходимо соблюдать ограничения, указанные производителем конкретного VTOL: допустимую скорость ветра, температуру, массу, ограничения по переходным режимам и требования к аккумуляторам.
Потеря устойчивости VTOL редко связана только с одной причиной. На поведение аппарата одновременно могут влиять ветер, состояние двигателей, центровка, масса, аккумулятор, погодные условия, датчики и выбранный режим полёта.
Особое внимание стоит уделять переходу между вертикальным и горизонтальным полётом, поскольку в этот момент меняется характер работы всей аэродинамической и силовой системы.
Чем раньше оператор обнаружит отклонение от нормального режима, тем больше возможностей сохранить управляемость и безопасно завершить полёт.